

Archivposition — gemessen, nicht Modell-Ausgabe
Likes auf Devpost: 0
Platz #5.408 von 7.845 Projekten in diesem Archiv, nach Community-Likes.
Projekte (Log-Skala)
Likes auf Devpost. ▲ markiert die Gruppe dieses Projekts.
Diagramme anzeigen
| Likes | Projekte | Anteil des Archivs |
|---|---|---|
| 0 | 5.584 | 71,2% |
| 1 | 1.758 | 22,4% |
| 2 | 283 | 3,6% |
| 3–4 | 131 | 1,7% |
| 5–9 | 75 | 1,0% |
| 10+ | 14 | 0,2% |
 User Stories BotA demo video on every pull request
Get a demo video on every new feature
GitHub App that watches your pull requests and records a narrated, captioned demo.
Save time on demo prep and make informed decisions faster with a video walkthrough of every new feature.
Executive Summary
Die Beschreibung besagt, dass es sich um eine auf MuJoCo basierende Simulationsumgebung handelt, die für das Training und die Bewertung von Reinforcement-Learning-Agenten (RL) in Aufgaben zur Inspektion von Unterwasserleitungen mit einem ROV mit 8 Antrieben verwendet wird. Der Autor behauptet, dass der Benchmark einen Agenten herausfordert, Unterwasserleitungen unter turbulenten Bedingungen zu inspizieren, wobei die Leistung über eine Kostenfunktion gemessen wird, die Tracking, Kameraausrichtung, Giersteuerung, Stabilität und Aktor-Nutzung umfasst.
Das Projekt wird als öffentlich verfügbare Robotik-Simulation vorgestellt, die für RL-Forschung oder Benchmarking vorgesehen ist, einschließlich eines Referenzcontrollers, eines deterministischen Scorers und eines gerenderten Videos. Es wurde beim OpenAI 2026 Hackathon eingereicht.
Wichtige Frage zur kommerziellen Due Diligence: Gibt es Belege dafür, dass diese Simulationsumgebung von Forschern, Entwicklern oder Institutionen jenseits ihres Autors übernommen wurde? Wenn nicht, welcher ist der Weg zur Marktdurchdringung oder Monetarisierung?
Was das Produkt tatsächlich ist
Die Beschreibung besagt:
- Dies ist eine auf MuJoCo basierende Simulationsumgebung für die Inspektion von Unterwasser-ROVs (Remotely Operated Vehicle).
- Es simuliert einen Roboter mit 8 Antrieben, der Leitungen unter turbulenten Strömungen und Ausfällen inspiziert.
- Das System umfasst:
- Eine öffentliche ROV-Umgebungs-API
- Einen deterministischen Scorer
- Einen Referenz-/Oracle-Controller
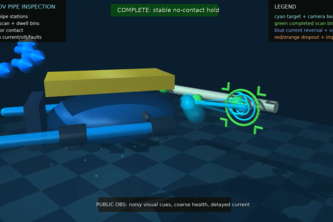
- Ein 20-Sekunden-Video der Inspektion
- Eine visuelle Audit-Galerie im README
- Validierungsartefakte für den Rollout
Dies ist ein Simulationsframework, kein kommerzielles Produkt oder Dienst. Es wird als Forschungswerkzeug beschrieben, das dazu bestimmt ist, RL-Training und -Bewertung zu unterstützen.
Positionierung & Claim-Entwicklung
Die Beschreibung besagt:
- Das Projekt wurde mit dem Ziel erstellt, Herausforderungen bei der Inspektion von Unterwasserleitungen visuell klar darzustellen.
- Es zielt darauf ab, reale Robotikprobleme wie Strömungserholung, partielle Aktuation, Verzögerung und Störungsbehandlung zu simulieren.
- Der Autor behauptet, es sei ein Frontier-Grade-MuJoCo-RL-Benchmark, der einen Oracle-Agenten (Punktzahl 1.00) mit einem Frontier-Agenten (Punktzahl 0.15) vergleicht.
- Es wird als öffentlich verfügbare Umgebung für RL-Forscher oder -Entwickler positioniert.
In der Beschreibung gibt es keine Belege für eine frühere Positionierung oder Entwicklung – es wird als ein einzelnes, in sich geschlossenes Projekt vorgestellt, das bei einem Hackathon eingereicht wurde.
Zielkunde & ICP
Die Beschreibung besagt:
- Die Zielgruppe scheint aus Forschern und Entwicklern im Bereich Robotik und Reinforcement Learning zu bestehen.
- Es ist für die Verwendung beim Training und der Bewertung von RL-Agenten in Unterwasserinspektionsaufgaben vorgesehen.
- Die Umgebung wird als öffentlich zugänglich beschrieben, was darauf hindeutet, dass sie Open-Source- oder akademische Nutzer anspricht.
Es werden keine expliziten Kundensegmente, Personas oder ICPs definiert, abgesehen von der implizierten Zielgruppe von RL-Praktikern und Robotikforschern.
Business Model & Preisbelege
Die Beschreibung besagt:
- Das Projekt ist eine öffentlich verfügbare Simulationsumgebung.
- Es umfasst einen Referenzcontroller, einen deterministischen Scorer und ein gerendertes Video.
- Es werden keine Preise, Monetarisierungsstrategien oder Geschäftsmodelle beschrieben.
Es gibt keine Belege für ein kommerzielles Angebot oder einen ertragsgenerierenden Mechanismus.
Technische & Auslieferungs-Signale
Die Beschreibung besagt:
- Entwickelt mit MuJoCo, mit einem freien ROV-Modell, acht vektorisierten Antrieben, Pipeline-Geometrie, Inspektionsstationen, Strömungsfeldern, Impulsstörungen und Aktor-Ausfallereignissen.
- Die Umgebung stellt Policy-Beobachtungen, Steuerungsaktionen und Dynamiken bereit.
- Enthält:
- Eine öffentliche ROV-Umgebungs-API
- Ein deterministischer Scorer
- Ein Referenz-/Oracle-Controller
- Ein 20-Sekunden-gerendertes Video
- Eine visuelle Audit-Galerie im README
- Validierungsartefakte für den Rollout
Das Projekt wird als selbstständig beschrieben, ohne externe Abhängigkeiten jenseits von Standardwerkzeugen wie Python, Docker und MuJoCo.
Traction & Reifegrad-Signale
Die Beschreibung lautet:
- Das Projekt wurde beim OpenAI 2026 hackathon eingereicht.
- Es enthält ein gerendertes Video und eine visuelle Audit-Galerie.
- Es werden keine Belege für Adoption, Nutzungsmetriken oder Nutzerfeedback vorgelegt.
Es gibt keine Belege für Traction jenseits der Einreichung bei einem Hackathon. Keine Kundenbasis, Nutzungsdaten oder Indikatoren für Produktreife sind erkennbar.
Wettbewerbskontext
Die Beschreibung lautet:
- Das Projekt ist ein MuJoCo-basierter RL-Benchmark für Unterwasserrobotik.
- Es simuliert einen 8-Antriebs-ROV in Pipeline-Inspektionstasks.
- Es enthält einen deterministischen Scorer und einen Referenzcontroller.
Es wird kein Vergleich mit bestehenden Benchmarks oder Plattformen vorgenommen. Es werden keine Belege für vorherige ähnliche Tools oder Marktpresenz vorgelegt.
Offene Fragen & Risiken
Die Beschreibung lautet:
- Das Projekt ist selbstständig und wurde als Hackathon-Einreichung eingereicht.
- Es gibt keine Belege für Adoption, Traction oder kommerzielle Machbarkeit.
- Es ist nicht klar, ob die Umgebung von anderen als dem Autor genutzt wurde.
- Das Projekt wird als Einzelprojekt beschrieben, ohne Team- oder institutionelle Unterstützung.
Wesentliche Risiken:
- Fehlende Adoption oder Nutzung jenseits des Autors.
- Kein klarer Weg zur Monetarisierung oder zum Product-Market-Fit.
- Begrenzte Belege für technische oder kommerzielle Machbarkeit.
Fragen, die die Beschreibung offenlässt
- Wurde diese Simulationsumgebung von anderen als in Ihren eigenen Experimenten genutzt?
- Gibt es Pläne für eine fortlaufende Entwicklung, Wartung oder Community-Engagement rund um diesen Benchmark?
- Was ist der beabsichtigte Anwendungsfall für diesen Benchmark – akademische Forschung, Open-Source-Tooling oder kommerzielles RL-Training?
- Haben Sie Metriken oder Feedback von Nutzern, die versucht haben, Agenten in dieser Umgebung zu trainieren?
- Gibt es einen Plan, die Simulation über den aktuellen Umfang hinaus zu erweitern (z. B. Multi-ROV-Koordination, 3D-Hindernisse, Sonar-Wahrnehmung)?
Gesamtbewertung
Die Beschreibung lautet:
- Dies ist eine selbstständige Hackathon-Einreichung.
- Es wird als Forschungswerkzeug präsentiert, nicht als kommerzielles Produkt.
- Es gibt keine Belege für Traction, Umsatz oder Adoption.
Bewertung: Nicht belegt. Das Projekt scheint eine akademische oder experimentelle Simulationsumgebung zu sein, ohne nachgewiesene kommerzielle oder Marktzugewinnung. Es gibt keinen erkennbaren Weg zur Monetarisierung oder Nutzeradoption jenseits des Autors. Ein möglicher Investitions- oder Partnerschaftswert würde von zukünftiger Entwicklung, Adoption oder Integration in größere Plattformen abhängen – nichts davon ist in der Beschreibung erkennbar.
Umsetzen
Möchtest du etwas Ähnliches wie MuJoCo RL Vectored ROV Pipeline Inspection Benchmark bauen?
Wir helfen Gründern, Ideen wie diese in eine funktionierende erste Version zu verwandeln: Identifiziert das Kernproblem, streicht den Rest und testet es mit echten Nutzern. Sagt uns, was ihr bauen wollt, und wir definieren den Umfang gemeinsam mit euch.
Ihr seid euch nicht sicher, was ihr zuerst bauen sollt? Beginnt mit einem klickbaren Prototyp.
KFG international ist nicht mit MuJoCo RL Vectored ROV Pipeline Inspection Benchmark oder seinen Autoren verbunden.
User Stories BotA demo video on every pull request
Get a demo video on every new feature
GitHub App that watches your pull requests and records a narrated, captioned demo.
Save time on demo prep and make informed decisions faster with a video walkthrough of every new feature.
Quelle
Eingereicht bei der OpenAI 2026 Hackathon auf Devpost. Projektseite auf Devpost. Zurück zur vollständigen Galerie auf Devpost.
Diese Wettbewerbsanalyse wurde von top-founders.com erstellt (wird in einem neuen Tab geöffnet)
Von einem Sprachmodell erzeugt aus der öffentlichen Devpost-Seite dieses Projekts — deren Kurzbeschreibung, dem Projektbericht des Autors und den dort gegebenenfalls angegebenen Built-with-Tags — erfasst im August 2026. Kurze Zitate sind die Worte des Autors. Es ist eine Einschätzung der Idee als Geschäft, nicht der Menschen dahinter, und sie gibt die Beschreibung so wieder, wie sie damals veröffentlicht war. Wenn sich das Projekt weiterentwickelt hat, fordern Sie unten eine Korrektur an. Die Analyse ist keine unabhängige Forschung und enthält keine verifizierten Daten zu Wachstum, Umsatz oder Kunden.
Ein unabhängiger Leitfaden von KFG International LLC — weder mit Devpost noch mit OpenAI verbunden, von ihnen unterstützt oder autorisiert.