

Archivposition — gemessen, nicht Modell-Ausgabe
Likes auf Devpost: 1
Platz #1.351 von 7.846 Projekten in diesem Archiv, nach Community-Likes.
Projekte (Log-Skala)
Likes auf Devpost. ▲ markiert die Gruppe dieses Projekts.
Diagramme anzeigen
| Likes | Projekte | Anteil des Archivs |
|---|---|---|
| 0 | 5.584 | 71,2% |
| 1 | 1.758 | 22,4% |
| 2 | 284 | 3,6% |
| 3–4 | 131 | 1,7% |
| 5–9 | 75 | 1,0% |
| 10+ | 14 | 0,2% |
 User Stories BotA demo video on every pull request
Get a demo video on every new feature
GitHub App that watches your pull requests and records a narrated, captioned demo.
Save time on demo prep and make informed decisions faster with a video walkthrough of every new feature.
Executive Summary
Wofür das Unternehmen offenbar steht
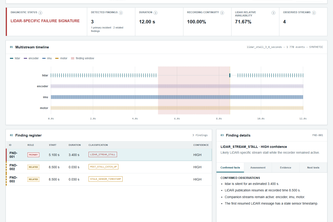
LiDAR Forensics ist eine selbstberichtete Diagnoseanwendung zur Analyse von Multistream-Sensordaten aus mobilen LiDAR-Systemen. Der Autor gibt an, dass die Anwendung zwischen sensor-spezifischen Ausfällen (z. B. LiDAR-only-Stalls) und lückenhaften Aufzeichnungen über alle Streams hinweg unterscheidet, strukturierte Ergebnisse darstellt und den Export der Ergebnisse in mehreren Formaten unterstützt.
Was sich geändert hat
Das Projekt entwickelte sich aus einer einmaligen forensischen Untersuchung zu einem reproduzierbaren Softwaretool, das auf ähnliche Szenarien von Sensorausfällen angewendet werden kann. Es wurde im Rahmen des OpenAI 2026 Hackathons eingereicht.
Wichtigste offene Frage
Gibt es Belege für eine tatsächliche Nutzung, Verbreitung oder Traction über die eigene Untersuchung und Demonstrationsdatensätze des Autors hinaus?
Diese Analyse basiert ausschließlich auf der vom Anrufer bereitgestellten, selbstberichteten Projektdescription. Es liegen keine Verifizierungen durch Dritte, archivierte Daten, Umsatzkennzahlen, Kundennamen oder Traction-Metriken vor.
Was das Produkt tatsächlich ist
Die Beschreibung besagt, dass LiDAR Forensics synchronisierte Ereignismetadaten aus mehreren Sensor-Streams, einschließlich LiDAR, IMU, Motor, Encoder, GPS/GNSS und Recorder, analysiert. Es erkennt und klassifiziert verschiedene Ausfalltypen wie:
- LiDAR-only-Publikationsstills;
- Aufzeichnungsweite Lücken, die alle Streams betreffen;
- Veraltete Zeitstempel nach der Wiederaufnahme des Streams;
- Nach-Stall-Catch-up-Bursts;
- Wiederholte Unterbrechungen;
- Vorzeitige Beendigung des Streams.
Es stellt eine interaktive Multistream-Zeitleiste, eine Incident-Klassifizierung, ein strukturiertes Finding-Register und exportierbare Ergebnisse in den Formaten CSV, JSON, HTML und Markdown dar.
Die Anwendung führt keine vollständige Point-Cloud-Rekonstruktion durch, sondern konzentriert sich auf Diagnose, Evidenzverpackung und Fehlerklassifizierung. Der Autor merkt an, dass die Wiederherstellung der Point-Cloud davon abhängt, welche realen Messungen, Zeitstempel, Kalibrierungsdaten und Trajektorieninformationen in einer bestimmten Aufzeichnung erhalten geblieben sind.
Behauptung: Das Produkt ist ein Diagnosewerkzeug für Multistream-Sensorausfälle.
Beleg: Eigene Aufzeichnung des Autors.
Positionierung & Claim-Entwicklung
Das Projekt wurde ursprünglich durch eine persönliche forensische Untersuchung eines LiDAR-only-Stalls während einer realen mobilen Vermessung angeregt. Der Autor akzeptierte nicht, dass die Verarbeitungspipeline alle Daten verloren hatte, und untersuchte stattdessen die Rohdaten-Streams, um festzustellen, was tatsächlich gestoppt wurde, was weiterlief und ob nutzbare Messungen vorhanden waren.
Dies führte zur Erstellung einer wiederverwendbaren Diagnoseanwendung, die darauf abzielt, bestätigte Beweise von ingenieurtechnischen Hypothesen zu trennen und zu bestimmen, ob beschädigte Aufzeichnungen möglicherweise noch wiederherstellbare Daten enthalten.
Die Positionierung hat sich von einer einmaligen Felduntersuchung zu einem Allzweckwerkzeug zur Diagnose von Multistream-Sensorausfällen in mobilen Mapping-Systemen entwickelt. Der Autor betont, dass das Werkzeug konservativ ist, keine fehlenden Daten synthetisiert und sich auf strukturierte Berichterstattung statt auf Rekonstruktion konzentriert.
Behauptung: LiDAR Forensics unterscheidet sensor-spezifische Stills von aufzeichnungsweiten Lücken, macht Timing-Beweise sichtbar und erzeugt konservative Ergebnisse ohne proprietäre Daten.
Beleg: Slogan + eigene Aufzeichnung des Autors.
Zielkunde & ICP
Nicht belegt. Die Beschreibung identifiziert keine spezifischen Kundensegmente oder Personas. Es werden keine potenziellen Nutzer, Branchen oder Anwendungsfälle benannt, die über den Kontext von mobilen LiDAR-Umfragen und Sensordiagnosen hinausgehen.
Behauptung: Nicht angegeben.
Beleg: Kein Beleg vorhanden.
Business Model & Preisbelege
Nicht belegt. In der Beschreibung wird weder auf Preismodelle, Monetarisierungsstrategien noch auf die Geschäftsstruktur eingegangen. Das Tool scheint Open-Source zu sein und ist öffentlich über GitHub verfügbar.
Behauptung: Nicht angegeben.
Beleg: Kein Beleg vorhanden.
Technische & Auslieferungs-Signale
Das Backend verwendet Python, FastAPI und Pydantic. Es wendet deterministische Regeln auf normalisierte Multistream-Eventdaten an und bewertet die Stetigkeit der Streams, die Zeitpunkte der Nachrichten, die Lücken zwischen den Nachrichten, das Verhalten der Zeitstempel, die Wiederaufnahme der Streams sowie die Beziehungen zwischen den Sensoren.
Das Frontend wird mit statischem HTML, CSS, JavaScript und nativem SVG erstellt, um Zeitachsen direkt im Browser darzustellen.
Unterstützt Eingabeadapter für CSV, JSON, ROS1 BAG und MCAP-Formate. Enthält drei deterministische Demonstrationsdatensätze (normale Aufnahme, LiDAR-Stau, lückenlose Aufnahme).
Automatisierte Tests decken Erkennungsregeln, Eingabeadapter, API-Verhalten, Exporte, Schnittstellenverträge sowie die Darstellung auf Desktop und Mobilgeräten ab.
Codex und GPT-5.6 Sol wurden zur Unterstützung der Entwicklung der Anwendung eingesetzt, jedoch lieferte der menschliche Ingenieur die Kerninterpretation der Engineering-Aspekte, die Validierungskriterien und die Fehlerklassifikation.
Behauptung: Das Tool verwendet eine deterministische regelbasierte Analyse mit normalisierten Dateneingaben.
Beleg: Eigene Aufzeichnung des Autors.
Traction & Reifegrad-Signale
Nicht belegt. Es gibt keine Erwähnung von Umsatz, Kunden, Nutzerbasis oder Produktakzeptanz über die eigene Untersuchung und die Demonstrationsdatensätze des Autors hinaus. Es werden keine produktiven Deployments, Nutzungsstatistiken oder Rückmeldungen von externen Nutzern berichtet.
Behauptung: Nicht angegeben.
Beleg: Kein Beleg vorhanden.
Wettbewerbskontext
Nicht belegt. Die Beschreibung verweist nicht auf bestehende Tools oder Plattformen im Bereich der LiDAR-Diagnostik. Es wird weder eine Wettbewerbslandschaft noch eine Differenzierungsstrategie diskutiert.
Behauptung: Nicht angegeben.
Beleg: Kein Beleg vorhanden.
Offene Fragen & Risiken
- Fehlende Traction oder Akzeptanz — Keine Belege für eine reale Nutzung über die eigene Untersuchung und die Demo-Datensätze des Autors hinaus.
- Begrenzter Umfang — Das Tool führt keine Punktwolkenrekonstruktion durch, was seinen Nutzen für einige Nutzer einschränken könnte.
- Kein Kommerzialisierungsweg — Keine Hinweise auf Monetarisierung, Preisgestaltung oder Geschäftsmodell.
- Nur selbst gemeldet — Alle Behauptungen sind unbestätigt; es gibt keine unabhängige Validierung oder Daten von Dritten.
- Ein-Personen-Team — Das Projekt wird von einer einzelnen Person entwickelt, was Fragen zur Skalierbarkeit und langfristigen Wartung aufwirft.
Schlussfolgerung: Ohne Belege für Traction, kommerzielle Machbarkeit oder Nutzerfeedback ist das Risiko einer Fehlausrichtung zwischen den angestrebten Zielen und dem tatsächlichen Nutzen hoch.
Fragen, die die Beschreibung offenlässt
- Welche realen Deployments oder Anwendungsfälle haben Sie für dieses Tool beobachtet?
- Haben Sie Feedback von Nutzern außerhalb Ihrer eigenen Untersuchung erhalten?
- Gibt es Pläne, über mobile Mapping-Systeme oder Sensortypen hinaus zu expandieren?
- Wie planen Sie, das Produkt zu monetarisieren oder zu skalieren?
- Welche technischen Einschränkungen der aktuellen Implementierung verhindern eine breitere Verbreitung?
Diese Fragen sollen aufdecken, ob das Tool über einen Proof-of-Concept hinaus in eine praktische Anwendung übergegangen ist.
Gesamtbewertung
Nicht belegt. Es gibt keine Hinweise auf Finanzierung, Bewertung oder Investoreninteresse am Projekt. Es werden keine Finanzkennzahlen, Meilensteine oder strategische Partnerschaften erwähnt.
Claim: Nicht angegeben.
Evidence: Keine vorhanden.
Umsetzen
Möchtest du etwas Ähnliches wie LiDAR Forensics bauen?
Wir helfen Gründern, Ideen wie diese in eine funktionierende erste Version zu verwandeln: Identifiziert das Kernproblem, streicht den Rest und testet es mit echten Nutzern. Sagt uns, was ihr bauen wollt, und wir definieren den Umfang gemeinsam mit euch.
Ihr seid euch nicht sicher, was ihr zuerst bauen sollt? Beginnt mit einem klickbaren Prototyp.
KFG international ist nicht mit LiDAR Forensics oder seinen Autoren verbunden.
User Stories BotA demo video on every pull request
Get a demo video on every new feature
GitHub App that watches your pull requests and records a narrated, captioned demo.
Save time on demo prep and make informed decisions faster with a video walkthrough of every new feature.
Quelle
Eingereicht bei der OpenAI 2026 Hackathon auf Devpost. Projektseite auf Devpost. Zurück zur vollständigen Galerie auf Devpost.
Diese Wettbewerbsanalyse wurde von top-founders.com erstellt (wird in einem neuen Tab geöffnet)
Von einem Sprachmodell erzeugt aus der öffentlichen Devpost-Seite dieses Projekts — deren Kurzbeschreibung, dem Projektbericht des Autors und den dort gegebenenfalls angegebenen Built-with-Tags — erfasst im August 2026. Kurze Zitate sind die Worte des Autors. Es ist eine Einschätzung der Idee als Geschäft, nicht der Menschen dahinter, und sie gibt die Beschreibung so wieder, wie sie damals veröffentlicht war. Wenn sich das Projekt weiterentwickelt hat, fordern Sie unten eine Korrektur an. Die Analyse ist keine unabhängige Forschung und enthält keine verifizierten Daten zu Wachstum, Umsatz oder Kunden.
Ein unabhängiger Leitfaden von KFG International LLC — weder mit Devpost noch mit OpenAI verbunden, von ihnen unterstützt oder autorisiert.